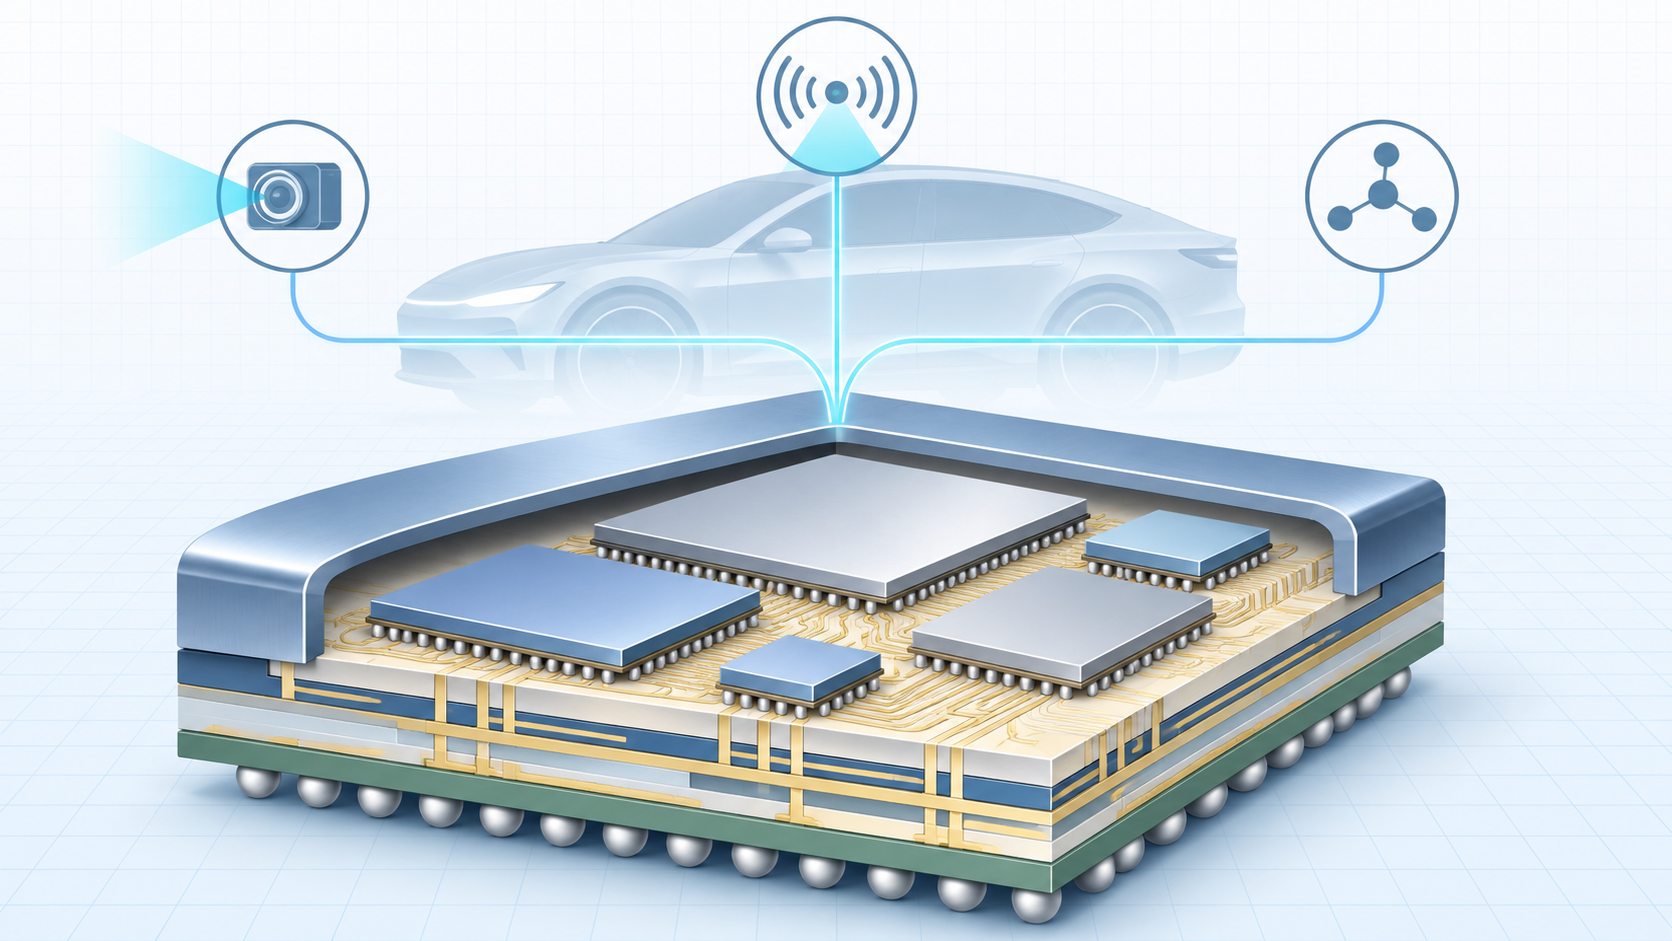
車載SoC(System-on-Chip)は、自動車の電子制御ユニット(ECU)で使う演算回路や専用処理回路、通信インターフェースなどを一つのデバイスに統合したものです。運転支援や自動運転では、カメラなどのセンサーから大量の情報を受け取り、認識・判断に必要な処理を限られた電力で行います。一方、車載用途では計算性能だけでなく、故障時の振る舞い、長期間の信頼性、サイバーセキュリティも設計の対象です。
この記事では、車載SoCの基本構成と自動運転での役割を整理し、日本で進む車載チップレットSoCの研究開発、関連する安全性・信頼性規格を説明します。
車載SoCとは:ECUやマイコンとの関係
ECUは車両の機能を担う電子制御ユニットであり、SoCはその中で使われる半導体部品の一つです。SoCとECUは同じものではありません。車載SoCの統合内容は用途によって異なります。例えば、運転支援向けには画像処理やAI処理、コックピット向けには表示や音声処理、ゲートウェイ向けには車内ネットワークの通信処理が重要になります。ルネサスのR-Car製品群も、ADAS、自動運転、車載情報機器、複数領域を統合する用途に分かれています。
マイコン(MCU)は、車体制御などで使う制御用半導体の総称です。車載SoCにもリアルタイム制御用のプロセッサコアが組み込まれる場合があり、両者を単純に性能の上下だけで区別することはできません。どの機能を一つのチップに集約し、どの機能を別のECUやマイコンに残すかが、車両全体の設計で決まります。
自動運転・運転支援でSoCは何を処理するか
運転支援システムでは、カメラ、レーダー、LiDARなどのセンサーから周囲の情報を取得します。SoCは画像信号の処理、対象物の認識、複数センサーの情報の統合、車両制御に必要な演算を担います。ただし、センサーの接続方法や判断・制御機能の分担は車両システムごとに異なり、一つのSoCだけで自動運転が成立するわけではありません。ルネサスのADAS向けR-Car V4Hは、カメラ、レーダー、LiDARに関わる処理を対象とする製品例です。
異なる処理回路を組み合わせる理由
画像の入力・補正、AIによる認識、車両のリアルタイム制御では、必要な処理の性質が異なります。R-Car V4Hには、一般的な演算を担うArm Cortex-A76、リアルタイム処理を担うロックステップ対応のArm Cortex-R52、画像信号処理回路(ISP)、深層学習・コンピュータービジョン用IP、GPUが搭載されています。また、CANやEthernetなどの車載通信インターフェースを備えます。これは異種の回路を統合した一例であり、すべての車載SoCに同じ回路が搭載されるわけではありません。出典:ルネサス R-Car V4H製品情報
AI演算性能を示すTOPSは処理能力の指標の一つですが、その値だけで認識精度、消費電力、応答時間や安全性は比較できません。センサー、メモリ、ソフトウェア、熱設計を含むシステムとして評価する必要があります。
車載チップレットSoCは何が変わるか
従来型のモノリシックSoCは、複数の機能を一つの半導体ダイに集積します。チップレット方式では、機能ごとに分けた複数のダイを一つのパッケージ内で接続します。演算やAI処理など必要な機能を組み合わせやすくする狙いがあります。ただし、ダイ同士の通信、パッケージ内の配線、電力供給、放熱、検査を含めて設計する必要があり、複数ダイに分ければ自動的に性能や歩留まりが改善するわけではありません。自動車用先端SoC技術研究組合(ASRA)は、車載化に特有の課題として機能安全、熱、ノイズ、振動を挙げています。
車載向けでは、ダイ間通信が故障したときの検出と対応、長期間の使用を前提とした信頼性、異なる機能を同一パッケージで動かす際の分離も検討対象になります。UCIe ConsortiumのAutomotive Working Groupは、相互運用性、診断、信頼性、機能安全との統合、適格性評価などの車載要件を検討しています。UCIeはチップレット間の相互接続に関する仕様であり、車両システム全体の安全性を保証するものではありません。
日本の政府支援とASRAの研究開発
経済産業省の「ポスト5G情報通信システム基盤強化研究開発事業」には、ASRAが実施する「自動車用高性能コンピュータ向け最先端SoC技術開発」が含まれます。経産省は2025年2月、同テーマのステージゲート審査を経て予算増額を承認したと発表しました。これは研究開発への支援と計画の審査結果であり、車載チップレットSoCの量産開始を示すものではありません。
ASRAは、2028年までに試作・検証を通じて要素技術を確立し、2030年以降に自動車へ量産適用することを目標としています。経産省のモビリティDX戦略2025には、車載チップレットSoCの構造とダイ間通信の試作検証、2.5Dパッケージ、検査、車載用チップ間通信仕様の標準化などが計画として示されています。いずれも開発目標や計画であり、量産製品の性能実績とは区別する必要があります。
量産を担う企業は決まっているか
ASRAの公表資料では量産車への適用目標は示されていますが、チップレットを製造する企業や工場の決定は確認できません。日本の半導体メーカーが製品の設計・供給を担う場合でも、ウエハ製造とパッケージの組立・検査を同じ企業が行うとは限りません。ASRAに参加するソシオネクストはファブレス企業で、製造をファウンドリーや組立・検査の専門企業に委託する事業形態を採っています。
- 国内ファウンドリー:Rapidusは北海道で2nm世代ロジック半導体の量産を2027年から始める計画です。同社はチップレットの後工程も開発しています。ただし、ASRA向けの製造を受託すると決まったわけではありません。
- 海外ファウンドリー:国外の製造企業に委託する選択肢もあります。ASRAとは別の案件ですが、ホンダとルネサスの共同開発では、TSMCの車載向け3nmプロセスを用いると発表されています。この事例をASRAの委託先決定と混同することはできません。
- 工程ごとの分業:複数のダイを別々の拠点で製造し、組立・検査をさらに別の企業が担う方法も考えられます。これはチップレットの構造から考えられる選択肢であり、ASRAの製造体制として発表されたものではありません。
したがって、注目点は「日本企業か海外企業か」だけではありません。各ダイをどこで製造し、誰がパッケージングと車載向けの検査を担うかを、今後の発表で確認する必要があります。
車載SoCに関わる安全性・信頼性規格
車載半導体の「安全」と「信頼性」は同じ意味ではありません。半導体の故障、故障がなくても起こり得る認識の限界、製品の耐久性、外部からの攻撃には、それぞれ別の評価が必要です。
| 規格 | 主な対象 | 車載SoCとの関係 |
|---|---|---|
| ISO 26262 | 電気・電子システムの機能安全 | ハードウェア安全要求、故障の評価、検証などに関係します。ASILの対象と範囲はシステムの安全目標に照らして判断します。 |
| ISO 21448(SOTIF) | 意図した機能の安全性 | 故障とは別に、センサーや認識アルゴリズムなどの性能・仕様の不足から生じ得る危険を扱います。 |
| AEC-Q100 | 車載用集積回路の信頼性評価 | 故障メカニズムに基づくストレス試験と適格性評価の要件を定めます。 |
| ISO/SAE 21434 | 車両のサイバーセキュリティ工学 | 車両の開発から運用までを通したサイバーセキュリティリスクの管理に関係します。 |
例えば、ロックステップなどの故障検出機構は機能安全の設計に役立ちますが、それだけで車両全体が特定のASILを満たすことにはなりません。また、AEC-Q100に基づく信頼性評価を受けたチップであっても、認識アルゴリズムの限界やサイバーセキュリティ上の課題が自動的に解消するわけではありません。各規格の対象を分け、SoC単体と車両システム全体の評価をつなげて考えることが重要です。
今後の設計で注目する点
車載SoCの比較では、演算性能に加えて、センサー入力とメモリの帯域、リアルタイム処理、消費電力・放熱、車内通信、故障検出、開発用ソフトウェアを確認します。チップレット方式を採る場合は、さらにダイ間通信とパッケージの信頼性、検査方法を評価します。自動運転向けの機能を増やすほど、半導体単体の仕様だけでなく、車両システムに組み込んだときの安全性を検証する必要があります。
関連動画
Driving the Future of Automotive Compute with UCIeは、UCIe Consortium公式チャンネルのウェビナーです。車載チップレットの相互接続と、車載用途で求められる信頼性・機能安全などを扱います。
参考資料
- ルネサス:R-Car V4H製品情報
- ルネサス:R-Car車載SoC製品群
- 経済産業省:ポスト5G事業のステージゲート審査結果
- 経済産業省:モビリティDX戦略2025
- ASRA:事業内容と事業化目標
- ASRA:NEDOステージゲート通過と開発計画
- ソシオネクスト:ファブレスの製造委託体制
- Rapidus:IIMの製造計画
- Rapidus:チップレット後工程の開発
- ルネサス:ホンダとのSoC共同開発
- UCIe Consortium:車載チップレットの要件
- ISO:ISO 26262-5:2018
- ISO:ISO 21448:2022
- Automotive Electronics Council:AEC-Q100 Rev. J
- ISO:ISO/SAE 21434:2021