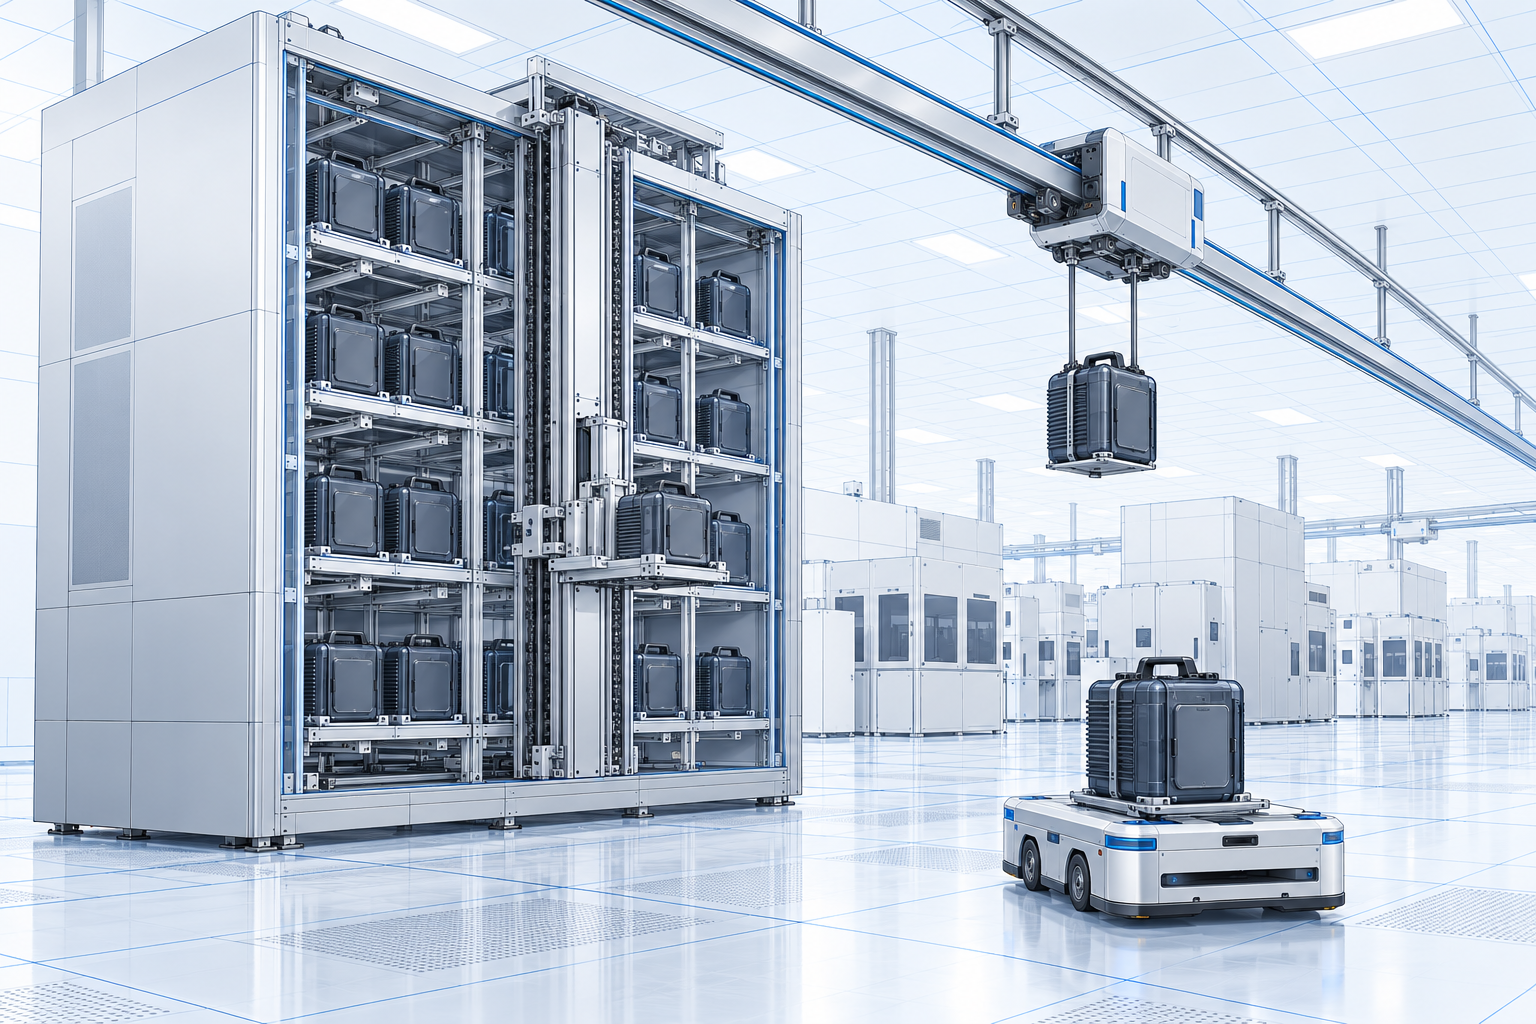
半導体製造工場(FAB)では、ウェハや基板の工程間搬送を自動化するAMHS(Automated Material Handling System)が、工場全体の生産性を左右する基盤とされます(出典: 半導体装置ガイド)。工場内の搬送は、ここでは3段階に分けて扱います。①装置間搬送(AMHSが担う)、②装置投入部における製造装置への引き渡し(FOUPとロードポート〜ウェハ搬送システムの構成と規格で詳述)、③装置内搬送(ウェハ搬送ロボット〜エンドエフェクタの材質と設計ポイントで詳述)です。本記事では①の装置間搬送システム(AMHS)の構成と最新動向を中心に解説します。
AMHSの全体像と構成
AMHSとはなにか
SEAJの半導体製造装置用語集は、AMHSを、搬送設備・保管設備・搬送管理設備などを組み合わせた自動化(無人化)システムの総称としています(出典: SEAJ 半導体製造装置用語集)。具体的には、天井走行搬送車(OHT・OHS)、床走行搬送車(AGV・RGV)、ストッカーといった設備と、これらを統括制御するMCS(Material Control System)などで構成されます(出典: 村田機械 MCS(英語))。ウェハはFOUP(Front Opening Unified Pod)と呼ばれる密閉容器に収められ、搬送システムはこのFOUP単位でウェハを扱います(出典: 半導体装置ガイド)。
搬送設備にはコンベヤ方式もあります。村田機械は、FOUPの大量搬送に対応するコンベヤシステムとしてHTC(High-Throughput Conveyor、高速コンベア)を製品化しており、OHTとも接続できるとしています(出典: 村田機械 搬送装置)。
OHT(Overhead Hoist Transport)
OHTは、天井に設置した軌道を走行し、ホイスト機構でFOUPを上下させて、保管設備や製造装置のロードポートに直接アクセスする搬送装置です(出典: 村田機械 搬送装置)。天井を走行するので床を搬送に取られにくく、装置を高密度に配置しやすくなるとされます(出典: semistructure.com AMHS解説)。OHTへの搬送指示は、MESからMCSを経由して伝えられます(詳しくは後述の「MCSによる搬送制御」を参照)。どのウェハをどの装置へいつ運ぶかの判断や、優先度の高いロットを先に通すといった制御がAMHSの中核だとする解説もあります(出典: 半導体装置ガイド)。搬送先や優先度の具体的な制御方式については、各メーカーへの確認が必要です。
OHS(Overhead Shuttle)
SEAJの半導体製造装置用語集によると、軌道レールを使って天井付近の空間を走る無人搬送車のうち、主に工程間の搬送に使われるものがOHS、主に工程内の搬送に使われるものがOHTです。ただし同用語集は、処理を終えた装置から次の装置へFOUPを直接運ぶダイレクト搬送では、工程間と工程内の搬送をすべてOHTで行う方式もあり、両者の区分は固定的なものではなくなりつつあるとしています(出典: SEAJ 半導体製造装置用語集)。村田機械も、OHTは現在、工程内の搬送だけでなく、工程間や工場間の搬送にも使われていると説明しています(出典: 村田機械 搬送装置)。
EFEMとロードポート
ロードポートは、OHTなどから供給されたFOUPのクランプ、ドッキング、ドアの開閉を担います。ロードポートは、大気搬送ロボットを備えたEFEM(Equipment Front End Module)の前面に取り付けられ、FOUPからのウェハの出し入れはロボットが行います(出典: SEAJ 半導体製造装置用語集)。OHTとロードポートの間の通信には、SEMI E84規格が用いられるとされます。EFEMの内部構造・大気搬送ロボットの詳細はFOUPとロードポート〜ウェハ搬送システムの構成と規格を、装置内搬送ロボット(エンドエフェクタの材質・設計)についてはウェハ搬送ロボット〜エンドエフェクタの材質と設計ポイントを参照してください。
ストッカーと搬送制御
ストッカー(工程間バッファ)
ストッカーは、保管棚、スタッカクレーン、入出庫部で構成され、中の保管物をクリーンな状態に保てる点に特徴がある自動倉庫です(出典: SEAJ 半導体製造装置用語集)。村田機械は、ストッカーをクリーンルーム内の一時保管庫と位置づけ、ある製造装置の処理完了と次工程の製造装置の処理開始のタイミングのずれを吸収することを目的としています。同社は、複数の階をまたいで搬送できるタワー型のストッカーも製品化しています(出典: 村田機械 保管システム・バッファ)。ストッカーは単なる棚ではなく、ウェハをどこに置き、いつ取り出すかを管理することで、工程の流れを調整する機能を持つとされます(出典: 半導体装置ガイド)。微細化に伴い、工程間での酸化や水分などによる品質への影響への対策が求められており、ストッカーやバッファ装置に後付けできるN2(窒素)パージも製品化されています。同社は、N2パージによって工程間の時間制限を緩和でき、歩留まりの低下を防げるとしています(出典: 村田機械 保管システム・バッファ)。
MCSによる搬送制御
MCS(Material Control System)は、工程間・工程内の搬送設備やストッカーとMESの間に置かれるシステムです。MESからの指示を各搬送設備へ伝え、各搬送設備からの報告を取りまとめてMESへ返します。AMHSインテグレータと呼ばれることもあります(出典: SEAJ 半導体製造装置用語集)。MCSは工場内のあらゆる搬送・保管を各種搬送装置に指示し、搬送物のトラッキングを実現します(出典: 村田機械 MCS製品ページ)。MESの搬送指示を受けたMCSなどのAMHSコントローラは、経路や待ち時間が短くなるように搬送を実行するとされます(出典: semistructure.com AMHS解説)。
工程間搬送と工程内搬送
SEAJの半導体製造装置用語集は、FAB内の搬送を「工程間搬送」と「工程内搬送」という語で定義しています。成膜群や洗浄群といった製造プロセス群をそれぞれ一つの工程とみなし、工程どうしを結ぶ搬送を工程間搬送、工程の中で発生する搬送を工程内搬送と呼びます。同用語集によれば、一般に工程ごとに専用のストッカーがあり、工程間搬送はストッカー間の搬送となることが多く、工程内搬送はストッカーと製造装置の間、または製造装置どうしの搬送となります(出典: SEAJ 半導体製造装置用語集)。また同用語集は、AMHS関連のSEMI規格(SEM)として、工程間/工程内搬送装置を対象とするSEMI E82(INTERBAY/INTRABAY AMHS SEM)を挙げています(出典: SEAJ 半導体製造装置用語集)。
一方、工場を複数の「ベイ」(装置グループ)に分け、ベイ内搬送(イントラベイ)はOHTまたはRGVが、ベイ間搬送(インターベイ)はメインOHTレーンが担うとする解説もあります(出典: semistructure.com AMHS解説)。RGVは、床に設置された軌道レールにガイドされて自走する無人搬送台車です(出典: SEAJ 半導体製造装置用語集)。
AGV・AMR
AGV(Automated Guided Vehicle)は、軌道レールを使わず、床に貼られたガイドテープなどに沿って走る無人搬送車です(出典: SEAJ 半導体製造装置用語集)。半導体工場向けには、多関節ロボットアームを搭載し、高精度なナビゲーションによって複雑なルートを走りながら、保管設備や製造装置に直接アクセスする床上走行型のAGVもあります(出典: 村田機械 搬送装置)。AMR(Autonomous Mobile Robot)は自律搬送ロボットとも呼ばれ(出典: MONOist)、自ら経路を判断するため、工場レイアウトの変更にも対応しやすいとされます。
先端パッケージ向けの動き
チップを積み重ねる先端パッケージの普及に伴い、後工程でも高度な搬送・自動化が求められるようになっているとされます(出典: 半導体装置ガイド)。大型の角形パネル基板向けには、シンフォニアテクノロジーがPanel FOUP対応のロードポートを製品化しています(出典: シンフォニアテクノロジー)。ロードポート側の詳細はFOUPとロードポート〜ウェハ搬送システムの構成と規格を参照してください。
主要メーカー
本記事で取り上げた搬送システムのメーカーを以下に示します。
| 分類 | メーカー | 特徴・主要製品 |
|---|---|---|
| AMHS(OHT・ストッカー) | ダイフク | 半導体・液晶パネル製造向けのクリーンルーム用AMHSを提供 |
| 村田機械(Muratec) | OHT・AGV・HTCなどの搬送装置、ストッカー、MCSを提供 |
選定ポイント〜エンジニアが押さえるべき技術評価軸
クリーンルーム適合性とパーティクル管理
FOUPはウェハを外気から隔離する密閉容器であり、パーティクル汚染を防ぐ基本的な手段とされます(出典: 半導体装置ガイド)。OHTなどの搬送設備自体の発塵も、評価項目の一つとされます。用途に合ったクリーンルームクラスに対応する搬送システムを選択することが重要です。
SEMI規格への準拠
AMHSをロードポートと接続する際、OHTとロードポート間の通信にはSEMI E84規格への準拠が前提になるとされます。システム統合時の互換性トラブルを避けるため、搬送システムメーカーのSEMI規格準拠状況を事前に確認することが求められます。
振動抑制・精度要件
FOUP搬送中の振動はウェハやプロセス品質への影響が懸念されるため、制振性能は重要な選定基準の一つとされます。選定時にはメーカー提供の制振性能実測データの開示を求めることが望ましいです。
対応基板サイズと将来の拡張性
後工程・先進パッケージング領域でも搬送の自動化が求められつつあるとされるため、将来扱う基板の変化に備えて、OHT・ストッカーの拡張性を選定段階で確認しておくことが重要です。
よくある質問(FAQ)
OHTとAGVはどのように使い分けますか?
OHTは天井を走行するので床を搬送に取られにくく、装置を高密度に配置しやすいとされます(出典: semistructure.com AMHS解説)。AGVは軌道レールを使わずに床を走る搬送車です(出典: SEAJ 半導体製造装置用語集)。AMRはAGVより柔軟性が高く、レイアウト変更が多い工場に向くとされます。
先端パッケージ向けの搬送はどうなっていますか?
後工程でも搬送の自動化が求められるようになっているとされます(本文「先端パッケージ向けの動き」を参照)。個々の量産ラインへの導入状況については、各メーカーへの確認が必要です。
まとめ〜半導体搬送システムの現状と今後の展開
AMHSは、OHT・OHS・ストッカーなどの搬送・保管設備と、それらを統括するMCSで構成されます。FAB内の搬送は、工程どうしを結ぶ工程間搬送と、工程の中で発生する工程内搬送に分けて定義されています。先端パッケージの普及に伴い、後工程でも搬送の自動化が求められるようになっているとされます。システム選定にあたっては、クリーンルームクラス適合・SEMI E84準拠・振動抑制性能・将来の拡張性を総合的に評価することが重要です。